
中小企業診断士 過去問
令和8年度(2026年)
問100 (運営管理 問9)
問題文
下表は、単腕ロボットが加工前ワークを自動旋盤にセットする作業に対してサーブリッグ分析を実施した結果である。この工程では、加工前ワークが単腕ロボットによって自動旋盤に移動され、自動旋盤がワークを固定(チャック)した後に加工が開始される。加工が終了したワークは、別ロボットによって自動旋盤から取り出された後に、再び、次の加工前ワークが単腕ロボットによって自動旋盤にセットされる。
この分析結果に基づいて、作業時間の短縮に向けた単腕ロボットの動作改善を考えるとき、改善案の候補として、最も不適切なものを下記の選択肢から選べ。
ここで、表内の各サーブリッグの意味は、次のとおりである。
SH:探す、G:つかむ、TE:から手移動、TL:運ぶ、H:保持、RL:放す、P:位置決め、PP:前置き、UD:避けえぬ遅れ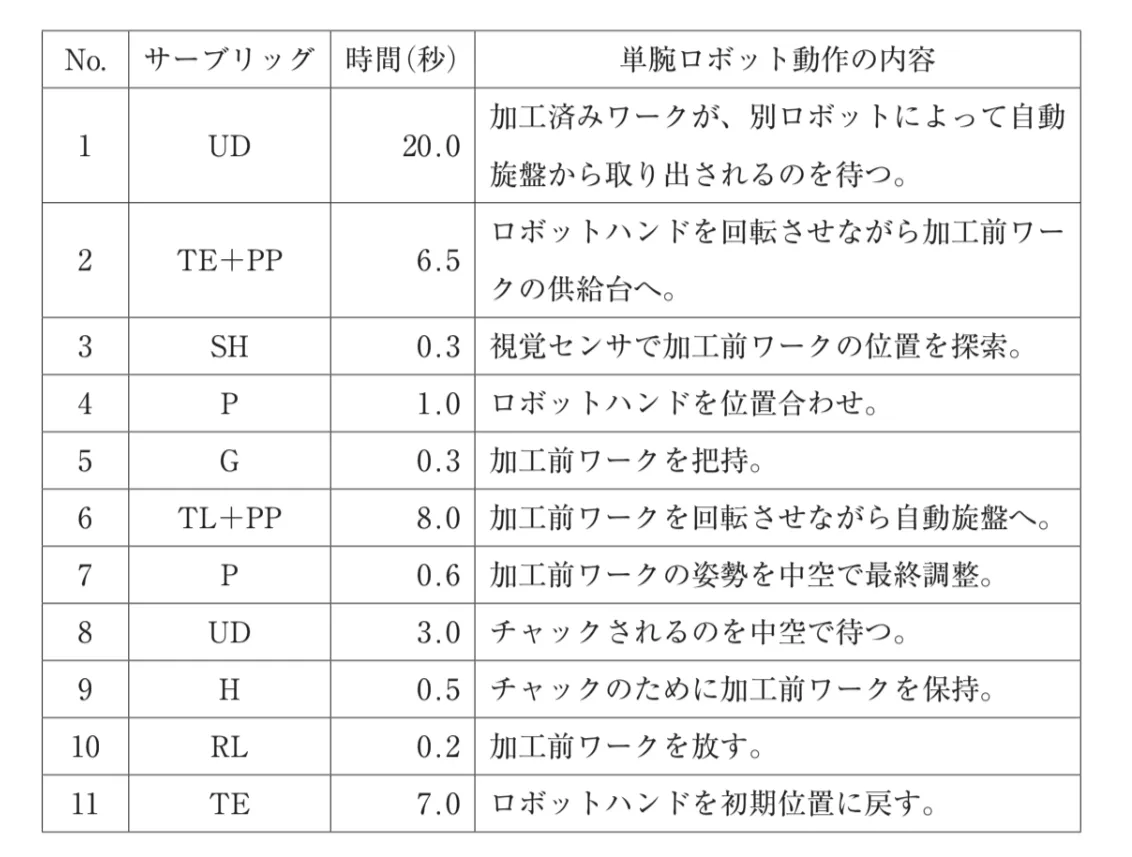
この分析結果に基づいて、作業時間の短縮に向けた単腕ロボットの動作改善を考えるとき、改善案の候補として、最も不適切なものを下記の選択肢から選べ。
ここで、表内の各サーブリッグの意味は、次のとおりである。
SH:探す、G:つかむ、TE:から手移動、TL:運ぶ、H:保持、RL:放す、P:位置決め、PP:前置き、UD:避けえぬ遅れ
このページは閲覧用ページです。
履歴を残すには、 「新しく出題する(ここをクリック)」 をご利用ください。
問題
反映中…
中小企業診断士試験 令和8年度(2026年) 問100(運営管理 問9) (訂正依頼・報告はこちら)
下表は、単腕ロボットが加工前ワークを自動旋盤にセットする作業に対してサーブリッグ分析を実施した結果である。この工程では、加工前ワークが単腕ロボットによって自動旋盤に移動され、自動旋盤がワークを固定(チャック)した後に加工が開始される。加工が終了したワークは、別ロボットによって自動旋盤から取り出された後に、再び、次の加工前ワークが単腕ロボットによって自動旋盤にセットされる。
この分析結果に基づいて、作業時間の短縮に向けた単腕ロボットの動作改善を考えるとき、改善案の候補として、最も不適切なものを下記の選択肢から選べ。
ここで、表内の各サーブリッグの意味は、次のとおりである。
SH:探す、G:つかむ、TE:から手移動、TL:運ぶ、H:保持、RL:放す、P:位置決め、PP:前置き、UD:避けえぬ遅れ
この分析結果に基づいて、作業時間の短縮に向けた単腕ロボットの動作改善を考えるとき、改善案の候補として、最も不適切なものを下記の選択肢から選べ。
ここで、表内の各サーブリッグの意味は、次のとおりである。
SH:探す、G:つかむ、TE:から手移動、TL:運ぶ、H:保持、RL:放す、P:位置決め、PP:前置き、UD:避けえぬ遅れ
- 加工済みワークが取り出されるのを待っているNo.1の時間内に、No.2から5を実施する。
- No.2の実施時間を短縮するために、加工前ワークの供給台を自動旋盤に近接させる。
- No.6の実施時間を短縮するために、供給台における加工前ワークの保管姿勢を改善する。
- チャック直前のロボットハンドの手待ちを削減するために、No.8と9を取り除く。
- No.11を実施する代わりに、次の加工前ワークに対するNo.2を実施する。
正解!素晴らしいです
残念...
画像拡大
この過去問の解説 (1件)
01
「チャック直前のロボットハンドの手待ちを削減するために、No.8と9を取り除く。」が、改善案として最も不適切です。
表では、No.8は「チャックされるのを中空で待つ」3.0秒、No.9は「チャックのために加工前ワークを保持する」0.5秒です。
No.8の待ち時間は短縮を検討できますが、No.9の保持まで単純に取り除くと、自動旋盤がワークを固定する前にロボットがワークを放してしまうことになります。
そのため、No.8と9をそのまま取り除くという改善案は適切ではありません。
改善案として適切です。
No.1では、別のロボットが加工済みワークを自動旋盤から取り出すまで、単腕ロボットが20.0秒待っています。
一方、No.2~5は、
No.2:加工前ワークの供給台へ移動
No.3:加工前ワークを探す
No.4:ロボットハンドを位置合わせする
No.5:加工前ワークをつかむ
という作業です。
これらをNo.1の待ち時間と並行して行えば、何もせず待っている時間を有効利用できます。
そのため、作業時間の短縮につながる改善案です。
改善案として適切です。
No.2は、ロボットハンドを加工前ワークの供給台まで移動させる動作です。
供給台を自動旋盤の近くに配置すれば、ロボットハンドの移動距離が短くなります。
移動距離が短くなれば、No.2の「から手移動」に必要な時間を短縮できる可能性があります。
したがって、動作経済の面から有効な改善案です。
改善案として適切です。
No.6では、加工前ワークを自動旋盤まで運ぶと同時に、ワークを回転させて次の作業に適した姿勢にしています。
供給台に置く段階から、ワークを自動旋盤へセットしやすい向きにしておけば、運搬中に必要となる姿勢変更を減らすことができます。
つまり、前置きの考え方によって、No.6の動作を簡単にし、時間を短縮できる可能性があります。
改善案として最も不適切です。
No.8は、自動旋盤がワークをチャックするまで待つ動作なので、設備側のチャック時間を短縮するなどして、待ち時間そのものを減らすことは改善の対象になります。
しかし、No.9は、チャックが完了するまでロボットが加工前ワークを保持するために必要な動作です。
これを取り除いて、チャックする前にワークを放してしまうと、正しく固定できなくなるおそれがあります。
したがって、単にNo.8とNo.9を両方取り除くことは、作業の成立そのものを損なうため適切ではありません。
改善案として適切です。
No.11では、ワークを自動旋盤に渡した後、空になったロボットハンドを初期位置へ戻しています。
しかし、その後に再び加工前ワークを取りに供給台へ向かうのであれば、初期位置に戻る動作を省き、そのまま次の加工前ワークの供給台へ移動したほうが効率的です。
不要な往復移動をなくせるため、作業時間の短縮につながります。
サーブリッグ分析では、それぞれの動作を細かく分けて、省略できる動作、短縮できる動作、他の時間と同時に行える動作がないかを検討します。
今回であれば、
No.1の待ち時間を利用して次のワークを準備する
移動距離を短くする
ワークをあらかじめ扱いやすい姿勢にする
不要な初期位置への戻りをなくす
といった方法は、作業時間の短縮につながります。
一方、No.9の「保持」は、ワークを自動旋盤が確実にチャックするために必要です。
したがって、No.8とNo.9を単純に取り除くという案が、改善案として最も不適切です。
参考になった数0
この解説の修正を提案する
前の問題(問99)へ
令和8年度(2026年) 問題一覧
次の問題(問101)へ